Domain ad-gamez.de kaufen?
Wir ziehen mit dem Projekt
ad-gamez.de um.
Sind Sie am Kauf der Domain
ad-gamez.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain ad-gamez.de kaufen?
Was ist der Gesamtwiderstand eines R-2R-Netzwerks?
Der Gesamtwiderstand eines R-2R-Netzwerks hängt von der Anzahl der Widerstände und deren Werten ab. Im Allgemeinen kann der Gesamtwiderstand durch die Formel Rges = R1 + 2(R2 + R3 + ... + Rn) berechnet werden, wobei R1 der Widerstand am Anfang des Netzwerks ist und R2 bis Rn die weiteren Widerstände darstellen. **
Wie können Online-Multiplayer-Spiele das Spielerlebnis verbessern?
Online-Multiplayer-Spiele ermöglichen es Spielern, mit Freunden und anderen Spielern auf der ganzen Welt zu interagieren und gemeinsam zu spielen. Durch die Möglichkeit, in Echtzeit gegen andere Spieler anzutreten, wird das Spiel spannender und herausfordernder. Außerdem bieten Online-Multiplayer-Spiele oft regelmäßige Updates und Events, die das Spielerlebnis abwechslungsreich und langfristig interessant halten. **


Ähnliche Suchbegriffe für RH56DFX-2R-WOW---RH56DFX
Top-Angebote
Produkte zum Begriff RH56DFX-2R-WOW---RH56DFX:
-
Inspire Robots Dexterous Robotic Hand RH56DFX-2L ohne Handgelenk[mgz_pagebuilder]{"elements":[{"row_type":"full_width_row","content_position":"top","gap_type":"padding","content_align":"center","device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","type":"row","id":"ilqk1e8","elements":[{"device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","md_size":"","xl_offset_size":"","xl_size":"","lg_offset_size":"","lg_size":"","md_offset_size":"","sm_offset_size":"","sm_size":"","xs_size":"","type":"column","id":"htm19gv","elements":[{"content":"Die Inspire Robots Dexterous Robotic Hand RH56DFX-2L ist eine linke, fünffingerige Roboterhand mit sechs steuerbaren Freiheitsgraden, zwölf beweglichen Gelenken und integrierter Kraftsensorik. Über die RS485-Schnittstelle lassen sich Position, Geschwindigkeit und Greifkraft präzise steuern und auswerten. Die Ausführung ohne Handgelenk eignet sich für humanoide Roboter, Roboterarme, Forschung, Lehre und industrielle Automatisierung mit bereits vorhandener Handgelenk- oder Armkinematik. Jetzt bei TONEART-Shop bestellen.","device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","type":"text","id":"sjek7sa"}]}]}],"pid":"lonto1gxlkpm"}[/mgz_pagebuilder]7973,00 €*Versand: 6,90 €Sichere Weiterleitung zum Anbieter
-
(Wot eto da!) A1 Wow!(Wot eto da!) A1 Wow! , Russisch. Kursbuch mit Audios , Halterungen & Klemmen > Fußsteuerung, Pedale & Fußauflagen , Erscheinungsjahr: 20240925, Produktform: Kartoniert, Seitenzahl/Blattzahl: 192, Keyword: Hochschule; Kursbuch mit Audios; Lehrwerke; Russisch; VHS, Fachschema: Russisch / Lehrbuch, Lehrgang, VHS, Fachkategorie: Fremdsprachendidaktik: Lehrmaterial, Begleitmaterial, Sprache: Russisch, Bildungszweck: Für die Erwachsenenbildung (Deutschland)~für die Erwachsenenbildung~für die Hochschule, Altersempfehlung / Lesealter: 23, Genaues Alter: ERW, Warengruppe: HC/Schulbücher/VHS/Erwachsenenbildung, Fachkategorie: Unterricht und Didaktik: Moderne Sprachen, Schulform: ERW FCH HOS, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Klett Sprachen GmbH, Verlag: Klett Sprachen GmbH, Produktverfügbarkeit: 02, Länge: 255, Breite: 190, Höhe: 11, Gewicht: 401, Produktform: Kartoniert, Genre: Schule und Lernen, Genre: Schule und Lernen,26,50 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: rechte Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter


-
Wie spiele ich WoW Retail richtig?
Um World of Warcraft Retail richtig zu spielen, solltest du zunächst die Grundlagen des Spiels verstehen, wie zum Beispiel die verschiedenen Klassen und Rassen. Es ist auch wichtig, sich mit den Spielmechaniken vertraut zu machen, wie zum Beispiel dem Kampfsystem und dem Gruppenspiel. Zudem solltest du regelmäßig Updates und Patchnotes verfolgen, um über Änderungen und neue Inhalte informiert zu sein. **
-
Welche Spiele sind vergleichbar mit WoW?
Einige Spiele, die mit World of Warcraft vergleichbar sind, sind Final Fantasy XIV, The Elder Scrolls Online und Guild Wars 2. Diese Spiele bieten ähnliche MMO-Erfahrungen mit einer großen offenen Welt, einer Vielzahl von Quests und Aktivitäten sowie einer starken Fokus auf Gruppen- und PvP-Inhalten. **
-
Welche Spiele ähneln ESO oder WoW?
Einige Spiele, die ESO (Elder Scrolls Online) ähneln, sind zum Beispiel Guild Wars 2, Final Fantasy XIV und Black Desert Online. Diese Spiele bieten ähnliche MMO-Elemente wie eine offene Welt, Quests, PvP und PvE-Inhalte. WoW (World of Warcraft) hat viele Nachahmer, aber einige Spiele, die ähnliche MMO-Erfahrungen bieten, sind Final Fantasy XIV, Guild Wars 2, The Elder Scrolls Online und Star Wars: The Old Republic. **
-
Sky oder WoW nur online?
Ja, sowohl Sky als auch World of Warcraft (WoW) sind nur online verfügbar. Sky ist ein Streaming-Dienst für Filme, Serien und Sport, der über das Internet genutzt werden kann. WoW ist ein Massively Multiplayer Online Role-Playing Game (MMORPG), das ebenfalls nur online gespielt werden kann. **
Kennt ihr gute Grinding-Spiele wie WoW?
Ja, es gibt viele gute Grinding-Spiele wie WoW. Einige beliebte Optionen sind Final Fantasy XIV, Guild Wars 2 und Black Desert Online. Diese Spiele bieten ähnliche Gameplay-Elemente wie WoW, bei denen Spieler ihre Charaktere stufenweise verbessern und verschiedene Aufgaben erledigen können. **
Welche offline Spiele sind ähnlich wie WoW?
Einige offline Spiele, die ähnliche Elemente wie World of Warcraft (WoW) aufweisen, sind zum Beispiel The Elder Scrolls V: Skyrim, Final Fantasy XIV und Guild Wars 2. Diese Spiele bieten eine offene Welt, in der man Quests erledigen, Dungeons erkunden und gegen andere Spieler kämpfen kann. Sie bieten auch eine Vielzahl von Charakterklassen und Fähigkeiten, die es den Spielern ermöglichen, ihren Charakter nach ihren Vorlieben anzupassen. **
Top-Angebote
Produkte zum Begriff RH56DFX-2R-WOW---RH56DFX:
-
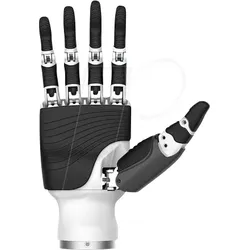
RH56DFX-2R WOW - RH56DFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFX-2R ist eine anthropomorphe Roboterhand mit fünf Fingern für präzise Greif- und Manipulationsaufgaben in robotischen Systemen. Die DFX-Serie kombiniert eine ausgewogene Bewegungsdynamik mit erhöhter Greifkraft und integrierter Kraftsensorik für kontrollierte Interaktionen mit Objekten. Durch die mehrgelenkige Fingerstruktur lassen sich unterschiedliche Greifarten wie Pinch-, Tripod- oder Kraftgriffe zuverlässig ausführen. Anthropomorphe Fünffingerstruktur - ermöglicht vielseitige Greifarten und natürliche Bewegungsabläufe ähnlich einer menschlichen Hand. Erhöhte Greifkraft - ausgelegt für stabile Greifvorgänge und sichere Handhabung unterschiedlich geformter oder schwererer Objekte. Integrierte Kraftsensoren - unterstützen eine präzise Regelung der Greifkraft und ermöglichen kontrollierte Objektinteraktion. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben flexible Bewegungsabläufe und differenzierte Griffarten. Linearantriebstechnologie - sechs integrierte Mikro-Linearantriebe sorgen für reproduzierbare Positionierung und ruhige Bewegungsabläufe. Systemintegration - RS485-Kommunikation und Unterstützung gängiger Robotik-Frameworks erleichtern die Integration in Forschungs- und Robotersysteme. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik und Manipulation Greif- und Handhabungsaufgaben in automatisierten Robotersystemen Humanoide Robotik und mobile Manipulationsplattformen Experimentelle Greifplanung und KI-basierte Manipulationssysteme Prototyping und Demonstrationssysteme in der Robotik Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56DFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,09 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Finger: 15 N Maximale Griffkraft Daumen: 10 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 107°/s Daumen Beugungsgeschwindigkeit: 70°/s Finger Beugungsgeschwindigkeit: 260°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFX-2L WOW - RH56DFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFX-2L ist eine anthropomorphe Roboterhand mit fünf Fingern für präzise Greif- und Manipulationsaufgaben in robotischen Systemen. Die DFX-Serie kombiniert eine ausgewogene Bewegungsdynamik mit erhöhter Greifkraft und integrierter Kraftsensorik für kontrollierte Interaktionen mit Objekten. Durch die mehrgelenkige Fingerstruktur lassen sich unterschiedliche Greifarten wie Pinch-, Tripod- oder Kraftgriffe zuverlässig ausführen. Anthropomorphe Fünffingerstruktur - ermöglicht vielseitige Greifarten und natürliche Bewegungsabläufe ähnlich einer menschlichen Hand. Erhöhte Greifkraft - ausgelegt für stabile Greifvorgänge und sichere Handhabung unterschiedlich geformter oder schwererer Objekte. Integrierte Kraftsensoren - unterstützen eine präzise Regelung der Greifkraft und ermöglichen kontrollierte Objektinteraktion. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben flexible Bewegungsabläufe und differenzierte Griffarten. Linearantriebstechnologie - sechs integrierte Mikro-Linearantriebe sorgen für reproduzierbare Positionierung und ruhige Bewegungsabläufe. Systemintegration - RS485-Kommunikation und Unterstützung gängiger Robotik-Frameworks erleichtern die Integration in Forschungs- und Robotersysteme. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik und Manipulation Greif- und Handhabungsaufgaben in automatisierten Robotersystemen Humanoide Robotik und mobile Manipulationsplattformen Experimentelle Greifplanung und KI-basierte Manipulationssysteme Prototyping und Demonstrationssysteme in der Robotik Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56DFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,09 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Finger: 15 N Maximale Griffkraft Daumen: 10 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 107°/s Daumen Beugungsgeschwindigkeit: 70°/s Finger Beugungsgeschwindigkeit: 260°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Inspire Robots Dexterous Robotic Hand RH56DFX-2L ohne Handgelenk[mgz_pagebuilder]{"elements":[{"row_type":"full_width_row","content_position":"top","gap_type":"padding","content_align":"center","device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","type":"row","id":"ilqk1e8","elements":[{"device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","md_size":"","xl_offset_size":"","xl_size":"","lg_offset_size":"","lg_size":"","md_offset_size":"","sm_offset_size":"","sm_size":"","xs_size":"","type":"column","id":"htm19gv","elements":[{"content":"Die Inspire Robots Dexterous Robotic Hand RH56DFX-2L ist eine linke, fünffingerige Roboterhand mit sechs steuerbaren Freiheitsgraden, zwölf beweglichen Gelenken und integrierter Kraftsensorik. Über die RS485-Schnittstelle lassen sich Position, Geschwindigkeit und Greifkraft präzise steuern und auswerten. Die Ausführung ohne Handgelenk eignet sich für humanoide Roboter, Roboterarme, Forschung, Lehre und industrielle Automatisierung mit bereits vorhandener Handgelenk- oder Armkinematik. Jetzt bei TONEART-Shop bestellen.","device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","type":"text","id":"sjek7sa"}]}]}],"pid":"lonto1gxlkpm"}[/mgz_pagebuilder]7973,00 €*Versand: 6,90 €Sichere Weiterleitung zum Anbieter
-
(Wot eto da!) A1 Wow!(Wot eto da!) A1 Wow! , Russisch. Kursbuch mit Audios , Halterungen & Klemmen > Fußsteuerung, Pedale & Fußauflagen , Erscheinungsjahr: 20240925, Produktform: Kartoniert, Seitenzahl/Blattzahl: 192, Keyword: Hochschule; Kursbuch mit Audios; Lehrwerke; Russisch; VHS, Fachschema: Russisch / Lehrbuch, Lehrgang, VHS, Fachkategorie: Fremdsprachendidaktik: Lehrmaterial, Begleitmaterial, Sprache: Russisch, Bildungszweck: Für die Erwachsenenbildung (Deutschland)~für die Erwachsenenbildung~für die Hochschule, Altersempfehlung / Lesealter: 23, Genaues Alter: ERW, Warengruppe: HC/Schulbücher/VHS/Erwachsenenbildung, Fachkategorie: Unterricht und Didaktik: Moderne Sprachen, Schulform: ERW FCH HOS, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Klett Sprachen GmbH, Verlag: Klett Sprachen GmbH, Produktverfügbarkeit: 02, Länge: 255, Breite: 190, Höhe: 11, Gewicht: 401, Produktform: Kartoniert, Genre: Schule und Lernen, Genre: Schule und Lernen,26,50 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Was ist der Gesamtwiderstand eines R-2R-Netzwerks?
Der Gesamtwiderstand eines R-2R-Netzwerks hängt von der Anzahl der Widerstände und deren Werten ab. Im Allgemeinen kann der Gesamtwiderstand durch die Formel Rges = R1 + 2(R2 + R3 + ... + Rn) berechnet werden, wobei R1 der Widerstand am Anfang des Netzwerks ist und R2 bis Rn die weiteren Widerstände darstellen. **
-
Wie können Online-Multiplayer-Spiele das Spielerlebnis verbessern?
Online-Multiplayer-Spiele ermöglichen es Spielern, mit Freunden und anderen Spielern auf der ganzen Welt zu interagieren und gemeinsam zu spielen. Durch die Möglichkeit, in Echtzeit gegen andere Spieler anzutreten, wird das Spiel spannender und herausfordernder. Außerdem bieten Online-Multiplayer-Spiele oft regelmäßige Updates und Events, die das Spielerlebnis abwechslungsreich und langfristig interessant halten. **
-
Wie spiele ich WoW Retail richtig?
Um World of Warcraft Retail richtig zu spielen, solltest du zunächst die Grundlagen des Spiels verstehen, wie zum Beispiel die verschiedenen Klassen und Rassen. Es ist auch wichtig, sich mit den Spielmechaniken vertraut zu machen, wie zum Beispiel dem Kampfsystem und dem Gruppenspiel. Zudem solltest du regelmäßig Updates und Patchnotes verfolgen, um über Änderungen und neue Inhalte informiert zu sein. **
-
Welche Spiele sind vergleichbar mit WoW?
Einige Spiele, die mit World of Warcraft vergleichbar sind, sind Final Fantasy XIV, The Elder Scrolls Online und Guild Wars 2. Diese Spiele bieten ähnliche MMO-Erfahrungen mit einer großen offenen Welt, einer Vielzahl von Quests und Aktivitäten sowie einer starken Fokus auf Gruppen- und PvP-Inhalten. **
Ähnliche Suchbegriffe für RH56DFX-2R-WOW---RH56DFX
-
RH56BFX-2R WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: rechte Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Welche Spiele ähneln ESO oder WoW?
Einige Spiele, die ESO (Elder Scrolls Online) ähneln, sind zum Beispiel Guild Wars 2, Final Fantasy XIV und Black Desert Online. Diese Spiele bieten ähnliche MMO-Elemente wie eine offene Welt, Quests, PvP und PvE-Inhalte. WoW (World of Warcraft) hat viele Nachahmer, aber einige Spiele, die ähnliche MMO-Erfahrungen bieten, sind Final Fantasy XIV, Guild Wars 2, The Elder Scrolls Online und Star Wars: The Old Republic. **
-
Sky oder WoW nur online?
Ja, sowohl Sky als auch World of Warcraft (WoW) sind nur online verfügbar. Sky ist ein Streaming-Dienst für Filme, Serien und Sport, der über das Internet genutzt werden kann. WoW ist ein Massively Multiplayer Online Role-Playing Game (MMORPG), das ebenfalls nur online gespielt werden kann. **
-
Kennt ihr gute Grinding-Spiele wie WoW?
Ja, es gibt viele gute Grinding-Spiele wie WoW. Einige beliebte Optionen sind Final Fantasy XIV, Guild Wars 2 und Black Desert Online. Diese Spiele bieten ähnliche Gameplay-Elemente wie WoW, bei denen Spieler ihre Charaktere stufenweise verbessern und verschiedene Aufgaben erledigen können. **
-
Welche offline Spiele sind ähnlich wie WoW?
Einige offline Spiele, die ähnliche Elemente wie World of Warcraft (WoW) aufweisen, sind zum Beispiel The Elder Scrolls V: Skyrim, Final Fantasy XIV und Guild Wars 2. Diese Spiele bieten eine offene Welt, in der man Quests erledigen, Dungeons erkunden und gegen andere Spieler kämpfen kann. Sie bieten auch eine Vielzahl von Charakterklassen und Fähigkeiten, die es den Spielern ermöglichen, ihren Charakter nach ihren Vorlieben anzupassen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.